

ロボットでも自由自在
専用の鉗子は必要ありません。12mmトロッカーから挿入可能。
術者が自由に腹腔内のクリップ操作を行えます。
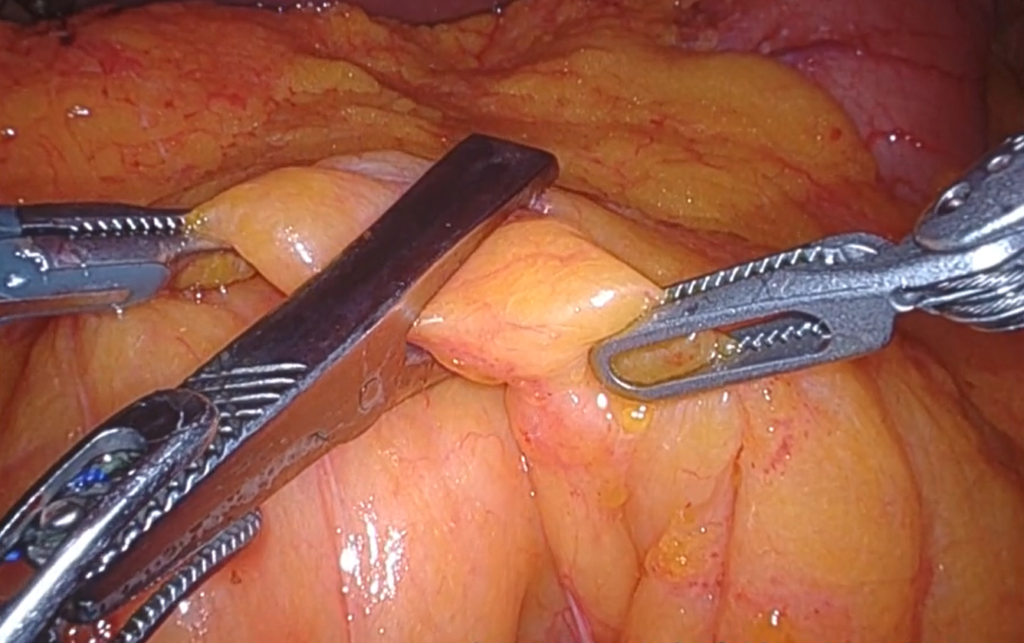
挿入時は腹腔鏡用鉗子を使用して、ロボットアームで保持している組織を迷わずキャッチ。
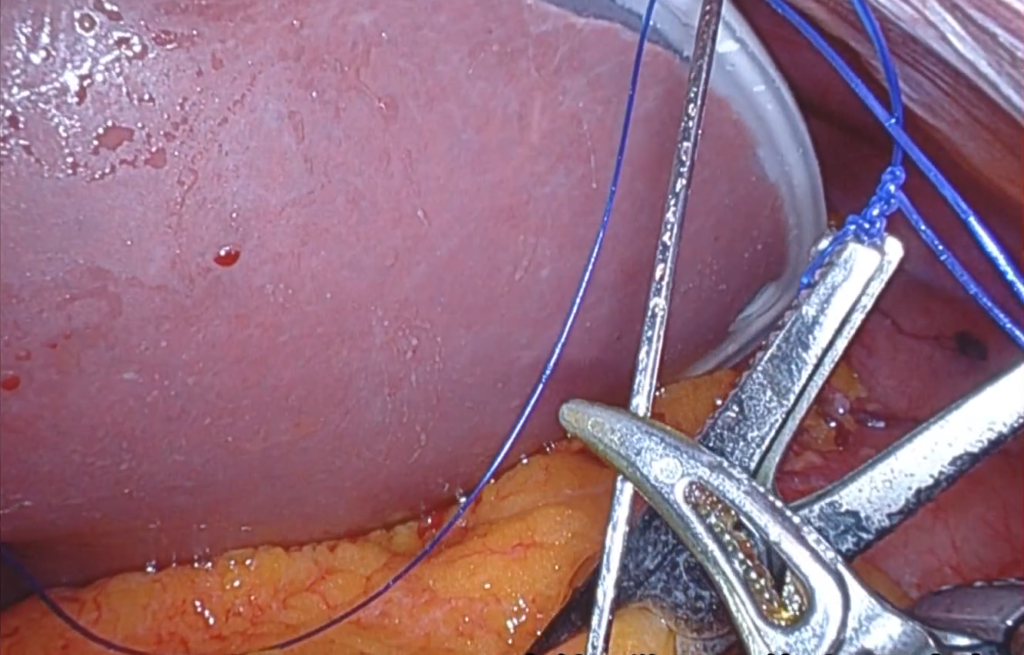
あらかじめクリップに直針を結び付け、直針で挙上し体外でコッヘルなどで固定する。位置を移動させる場合は、体外でテンションを調整することにより、常にベストなテンションを維持できます。
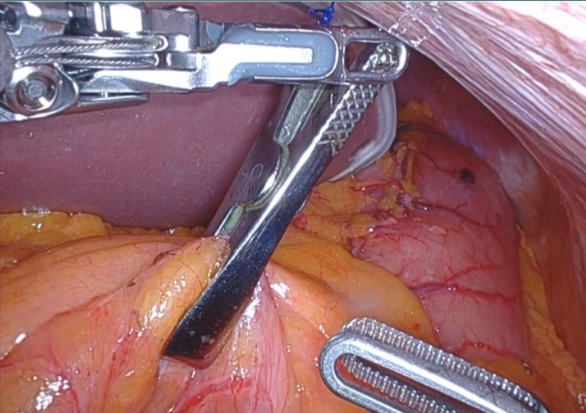
確実な把持を可能にする無償性バブコック型や愛護的な把持のオリジナル。硬めの組織を把持のためのアリス型など、展開に応じた選択と調整が可能です。
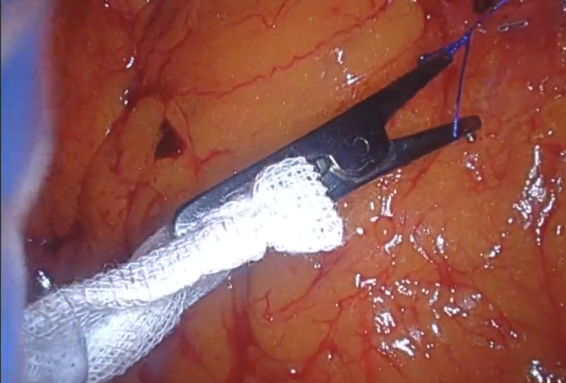
クリップを取り出す時には、ガーゼを把持させてトロッカーからガーゼごと引き出すと容易に取り出せます。
実際の使用動画①
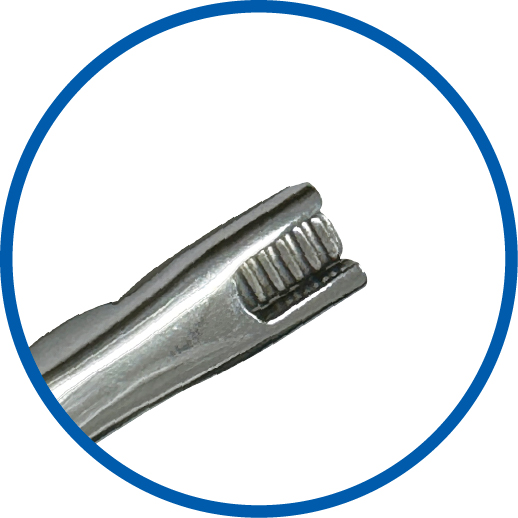
OG1
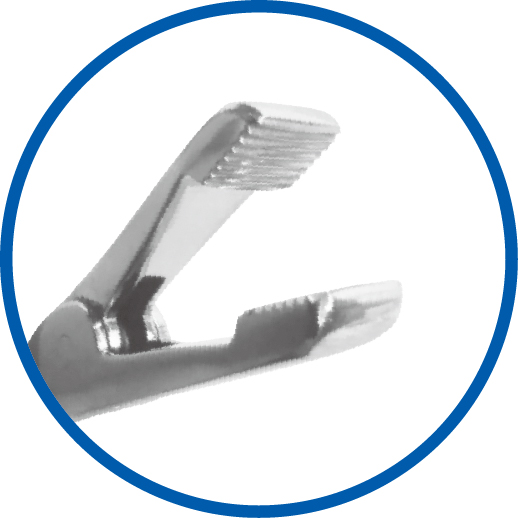
バブコック型
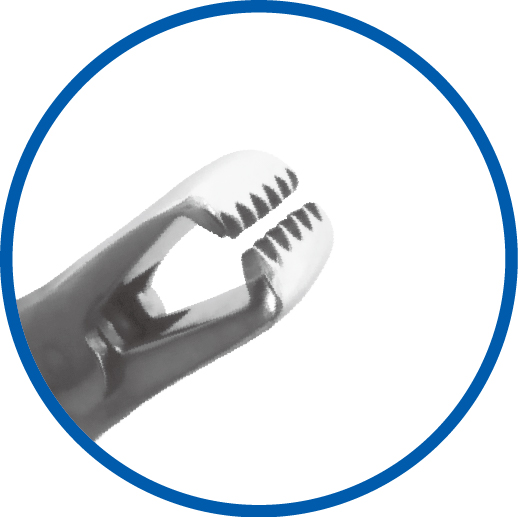
アリス型